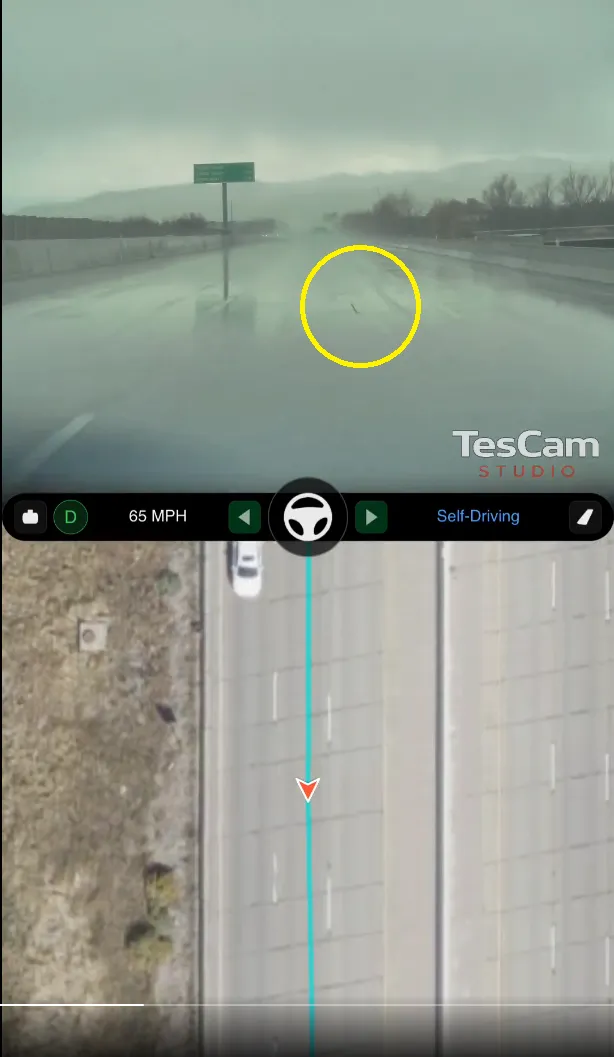
영상을 다운 받아서 텔레메트리의 데이터와 영상의 프레임을 맞추고 세세하게 데이터 변화를 보다 보니까.
저도 처음에는 사진 왼쪽의 다리로 진입하는 단차에서 발생한 Z축 진동과 슬립을 주목했는데, 이부분 분명 핸들과 차량방향이 어긋나는 슬립이 발생했지만 보타로 이후 데이터상 슬립이 거의 잡힙니다.
그런데 그 다음 사진 오른쪽의 다리가 끝나는 부분의 단차에서 다시 Z축 진동이 발생하고, 즉시 전보다 큰 핸들과 차량방향의 어긋남이 발생하고, 진행방향과 스티어링각 데이터가 선명하게 좌우로 왕복 틀어지면서 뚜렸한 슬립의 축적이 시작됩니다.
이 시점은 지적하신 자국의 흰 차선 5개 전이며 정확하게 다리가 끝나는 단차 위입니다. 그리고 틀어짐 트랜드가 그대로 유지되고, (그립에 슬립이 쌓인상태) 자국 위에서는 스티어링각에 추가된 변화가 없다가, 자국을 흰차선 4개를 지난시점에서 휙하고 본격적인 슬립각이 넘어갑니다.
그리고 그 전에 지적드린 내용이지만 비전에 장애물을 발견하고 충돌회피를 하게되면 먼저 경고를 울립니다. 그런데 이번에는 그런 경고가 없었죠.
때문에 회피기동을 했다는 추측은 텔레메트리 상에서 부정이 될 것 같네요.
2023basel3최종안
IP 211.♡.55.63
01-14
2026-01-14 02:11:02
·
@Tide님 두번째도 보타로 잡혔어요. 어느정도 직진 합니다. 첫번째 잡을 정도면 당연 두번째도 잡는거죠. 도로 무늬를 완벽하게 회피기동할때까진 슬립 없습니다.
스바루의 adas가 스테레오 카메라를 사용합니다.(카메라 3대, 레이더). 일본내에서 스바루 adas의 신뢰도는 높은 편입니다.
영상을 다운 받아서 텔레메트리의 데이터와 영상의 프레임을 맞추고 세세하게 데이터 변화를 보다 보니까.
저도 처음에는 사진 왼쪽의 다리로 진입하는 단차에서 발생한 Z축 진동과 슬립을 주목했는데,
이부분 분명 핸들과 차량방향이 어긋나는 슬립이 발생했지만 보타로 이후 데이터상 슬립이 거의 잡힙니다.
그런데 그 다음 사진 오른쪽의 다리가 끝나는 부분의 단차에서 다시 Z축 진동이 발생하고,
즉시 전보다 큰 핸들과 차량방향의 어긋남이 발생하고,
진행방향과 스티어링각 데이터가 선명하게 좌우로 왕복 틀어지면서 뚜렸한 슬립의 축적이 시작됩니다.
이 시점은 지적하신 자국의 흰 차선 5개 전이며 정확하게 다리가 끝나는 단차 위입니다.
그리고 틀어짐 트랜드가 그대로 유지되고, (그립에 슬립이 쌓인상태)
자국 위에서는 스티어링각에 추가된 변화가 없다가,
자국을 흰차선 4개를 지난시점에서 휙하고 본격적인 슬립각이 넘어갑니다.
그리고 그 전에 지적드린 내용이지만 비전에 장애물을 발견하고 충돌회피를 하게되면 먼저 경고를 울립니다.
그런데 이번에는 그런 경고가 없었죠.
때문에 회피기동을 했다는 추측은 텔레메트리 상에서 부정이 될 것 같네요.
첫번째 잡을 정도면 당연 두번째도 잡는거죠.
도로 무늬를 완벽하게 회피기동할때까진 슬립 없습니다.
경고가 울리는건 사람이나 차량에 충돌이 우려되는 경우 정도이고, 모든 장애물 회피에 경고가 울리지는 않습니다.
충돌직전 회피하기 위한 긴급회피기동을 한다면 경고가 울리죠.
특히나 본문에 주장된 것 처럼 자국에 충돌직전 지근거리에 회피를 하는 긴급회피상황이라면요.
물론 자국 전후로 액티브한 조향기동은 없었고 텔레메트리상 조향과 진행방향에 액티브한 차이가 나오기 시작한건 자국을 한참 지난 후라 이미 회피시도라는 전제 자체가 성립되지 않지만요.
자국을 사물로 인식했다는 테레메트리상의 근거도 전혀 없지만,
회피기동이라면 자국 전에 조향변경이 있어야 하는데 본문도 자국위나 지나서 변경되었다는 주장이니 이미 회피라는 전제가 성립되지 않겠지만요.
자신이 아는 것에 확신이 너무 크고
눈 귀 닫고 사시는 편이네요
미국 도로에 저정도 세로 크랙, 땜빵 자국은 부지기수에요.
저런걸로 사고나면 하루에 FSD 사고 수백건은 날듯.
저런게 있다고 다 사고가 나는 게 아니라 빗길에 속도가 있는 상황에서 급하게 회피하려고 하다가 사고가 나는 겁니다. 그래서 빗길에선 속도를 줄여야하고 급격한 기동도 피해야 하는데 FSD가 아직 그런 건 안 배웠나봅니다.